 Get in touch

1. Introduksjon: Dekonstruksjon av AC induksjonsmotor hestekrefter AC-induksjonsmotoren er en av de m...
LES MER
Bransjenyheter
2026-09-03
En FoU-ingeniør fortalte oss en gang at en børsteløs motor som presterte vakkert på en dronetestbenk stoppet i løpet av minutter på en robotarm. Årsaken var ikke mangel på kraft. Det var et misforhold mellom den kontinuerlige dreiemomentspesifikasjonen som ble brukt av dronebyggeren og lavhastighetsprofilen med høyt dreiemoment som kreves av et robotledd. En børsteløs motor for robotikk må holde posisjon mot tyngdekraften, bevege seg jevnt ved 20 RPM og overleve hyppige start-stopp-sykluser uten termisk skade. Det er et helt annet spesifikasjonslandskap.
Innkjøpsingeniører gjør ofte den samme feilen: de velger en motor basert på det høyeste tomgangsturtallet i en katalog, og oppdager så at det kontinuerlige dreiemomentet ved den faktiske skjøthastigheten kommer til kort. Resultatet er et redesign som koster måneder.
En børsteløs motor for robotikk er en trefaset synkronmaskin konstruert for høy dreiemomenttetthet, lavt tannhjul og posisjonstilbakemelding i lukket sløyfe i stedet for for topp tomgangs-rpm.
Forskjellen blir tydelig når du sammenligner en fremdriftsdronemotor med en leddaktuator. En dronemotor er valgt for skyvekraft-til-vekt ved høye RPM. En robotleddmotor velges for kontinuerlig dreiemoment ved lav hastighet, ofte med en harmonisk girkasse som reduserer utgangshastigheten til 20-60 RPM mens dreiemomentet multipliseres. De kritiske parametrene er dreiemomenttetthet (Nm per kilogram motormasse), tannhjulsmoment (magnetisk sperre som forårsaker ujevn rotasjon) og viklingsfleksibilitet.
Viklinger og koder bestemmes også på applikasjonsnivå. En motor som fungerer for en 24 VDC håndleddsakse kan trenge en 310 VDC vikling for en tung midjeakse, og kodertypen må samsvare med kontrollerens inngang. Dette er ikke katalogvalg; de er ingeniørvalg.
For robotledd er reduksjonsfaktoren mellom topp og kontinuerlig dreiemoment typisk 2,5x til 3x. Spesifiser alltid det kontinuerlige tallet, ikke topptallet.
Kontinuerlig dreiemoment ved lavt turtall avgjør om en robot kan holde en nyttelast; maksimal hastighet på dataarket gjør det ikke.
Tyngdekraften virker alltid på motoren, selv når armen står stille. En håndleddsakse som bærer et verktøy på 2 kg trenger omtrent 0,5 til 1,5 Nm kontinuerlig dreiemoment ved 50-100 RPM for å holde verktøyet stødig. En albueakse trenger 3-8 Nm. En skulderakse som håndterer full nyttelast kan trenge 15-40 Nm. Den ubelastede hastigheten på 6000 RPM er irrelevant her fordi skjøten aldri opererer i nærheten av den hastigheten.
Bruk en 3x sikkerhetsmargin ved dimensjonering av en skjøtemotor. En motor som bare leverer nøyaktig det nødvendige dreiemomentet vil overopphetes i løpet av den første driftsmåneden.
| Robotskjøttype | Nødvendig kontinuerlig dreiemoment ved utgang | Typisk BLDC-ramme |
| Håndleddsakse | 0,5-1,5 Nm | 42 mm |
| Albue akse | 3-8 Nm | 57-76 mm |
| Skulderakse | 15-40 Nm | 80-100 mm |
Fellesarkitektur bør bestemme motorrammen og girkassen, ikke omvendt.
Skulderledd med høy belastning drar nytte av harmoniske girmotorer, som gir null tilbakeslag og høy energitetthet. Jiangsu Retek Motion Co., Ltd. (Retek Motion) tilbyr en 200 Nm harmonisk girmotor som passer til tunge skulder- og midjeakser. Middels nyttelast på samarbeidsarmer og mobile manipulatorer fungerer godt med 60 Nm girmotorer. For kompakt, skuldermontert medisinsk robotikk gir en 42 mm utløper børsteløs motor med girhode krafttetthet i en liten konvolutt.
 200 Nm harmonisk girmotor for kraftige robotledd Denne motoren leverer 200 Nm dreiemoment med null tilbakeslag, noe som gjør den egnet for tunge skulder- og midjeakser i roboter som krever presis og repeterbar posisjonering. Se produkt →
 60 Nm girmotor for samarbeidsroboter og manipulatorer Med et nominelt dreiemoment på 60 Nm passer denne girmotoren til samarbeidsarmer med middels nyttelast og mobile manipulatorer, og gir pålitelig ytelse for ulike robotoppgaver. Se produkt →
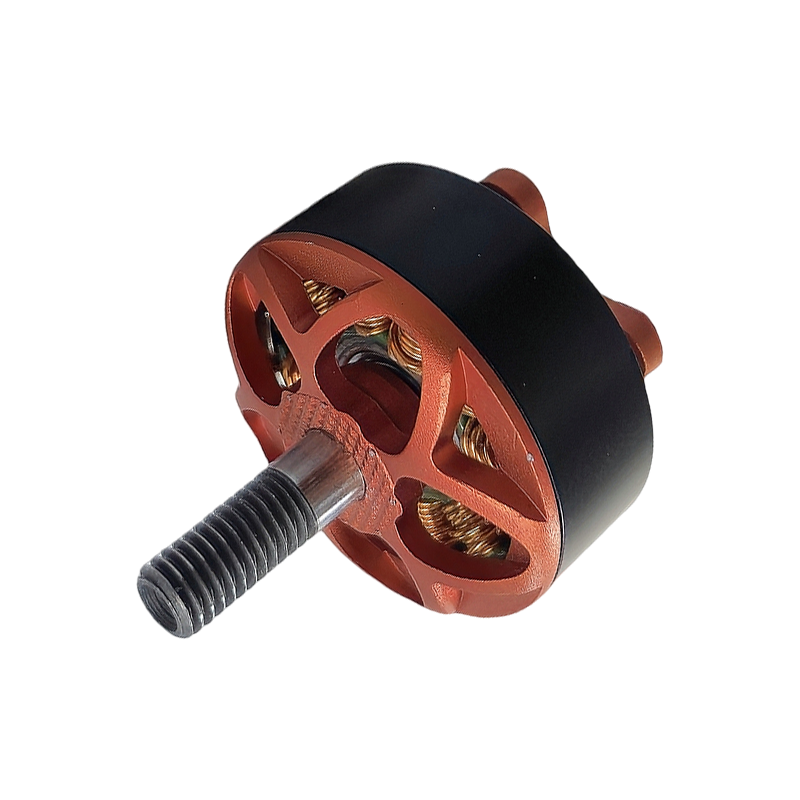
 42 mm Outrunner børsteløs motor med girhode for medisinsk robotikk Denne kompakte 42 mm utløper børsteløse motoren med girhode tilbyr høyt dreiemoment og presis kontroll, ideell for skuldermonterte medisinske robotapplikasjoner. Se produkt →
Harmoniske girkasser gir null tilbakeslag, noe som er nødvendig for repeterbar posisjonering. Planetgirkasser er rimeligere og tåler slagbelastninger bedre, så de passer mobile robothjul som treffer fortauskanter og ramper. Motorrammen følger girkassevalget, ikke omvendt.
Bruk denne sjekklisten når du evaluerer en kandidatmotor for en robotledd:
En større ramme gir ikke alltid proporsjonalt mer brukbart dreiemoment, fordi viklingsfyllingsfaktor og varmeavledning endres med diameter og aksial lengde.
Retek Motions børsteløse DC-linje spenner fra 28 mm til 130 mm. Representative kontinuerlige dreiemomentverdier i 24 VDC-serien er omtrent 0,4 Nm for en 42 mm motor, 0,8 Nm for 57 mm, 1,6 Nm for 76 mm, 2,2 Nm for 80 mm, 3,5 Nm for 100 mm og 6,5 Nm for 130 mm. Progresjonen er nærmere et kubisk forhold til rotordiameteren, og derfor er valg av rammestørrelse først og fremst et termisk designproblem.
Ved skulderaksen dekker en 100 mm BLDC pluss en 200 Nm harmonisk girkasse de fleste industrielle nyttelaster. Under det håndterer 80 mm og mindre rammer håndledds- og verktøy-senterpunktbevegelser.
Teknisk fleksibilitet og vertikal produksjonsintegrasjon betyr mer enn katalogbredden, fordi de fleste robotskjøter krever et tilpasset motorprosjekt.
Retek Motion har designet og bygget børsteløse likestrømsmotorer internt siden 2018. Selskapet produserer også CNC-maskinerte girkassehus, støpte komponenter og ledningsnett under ett tak. Denne kombinasjonen lar en robotprodusent iterere på viklings-, koder- og koblingskonfigurasjoner uten å koordinere flere leverandører.
For spesifikke brukstilfeller, Retek's lavtgående børsteløse motorer redusere posisjonsrippel ved utgangen, mens børsteløse DC-motorer med høyt dreiemoment gi marginen som trengs når nyttelastene er dynamiske.
En robotmotor er et system-på-en-aksel: viklinger, koder, brems, girkasse og sele må alle justeres til én moment-hastighetsprofil.
Start motorspesifikasjonen med det kontinuerlige dreiemomentet ved leddhastigheten, ikke tomgangshastigheten fra dataarket.
En børsteløs robotmotor er spesifisert for kontinuerlig dreiemoment ved lav hastighet, lav kugging og tilbakemeldingskompatibilitet, mens en vanlig BLDC-motor vanligvis er vurdert for topphastighet og høy utgangseffekt.
Multipliser nyttelastmassen med lengden på momentarmen, legg til den reflekterte tregheten og girkassetapene, og bruk deretter en sikkerhetsfaktor på minst 3x.
Harmoniske girkasser gir null tilbakeslag og høy reduksjon for presise armledd; planetgirkasser håndterer støtbelastninger bedre for mobile drivhjul.
Ja. Integrert kontroller og tilpassede viklingsalternativer er standard, og en vertikalt integrert leverandør kan også produsere girkassehuset og ledningsnettet.
1. Introduksjon: Dekonstruksjon av AC induksjonsmotor hestekrefter AC-induksjonsmotoren er en av de m...
LES MER1. Introduksjon I moderne industriell automasjon, datasenterkonstruksjon, oppgradering av forbrukerelektronikk...
LES MERTrinnmotorer representerer en hjørnestein i moderne bevegelseskontroll, og tilbyr presis posisjonering og re...
LES MERDet industrielle motorlandskapet gjennomgår en betydelig transformasjon, drevet av den nådeløse ...
LES MERRelaterte produkter
Bygning 10, nr. 199, Jinfeng Road, Suzhou High-tech, Jiangsu-provinsen, Kina
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Opphavsrett © Suzhou Retek Electric Technology Co., Ltd. Alle rettigheter reservert. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers